Ⅰ.Product Trosolwg
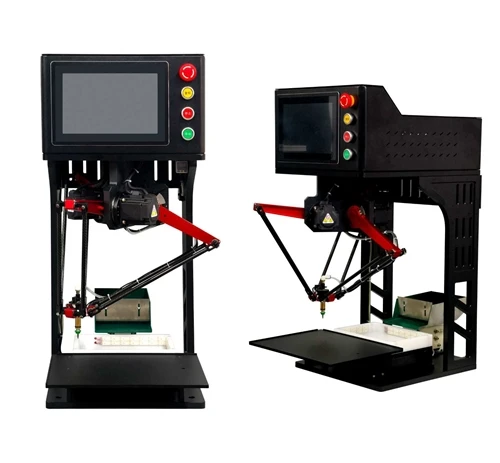
Mae System Bwydo Hyblyg Delta Robot yn integreiddio robot cyfochrog Delta, gweledigaeth peiriant, a'r peiriant bwydo dirgrynol hyblyg. Wedi'i gynllunio ar gyfer-bwydo cyflym, didoli, lleoli, llwytho hambwrdd, a chydosod cydrannau bach. Mae'r system weledigaeth yn nodi lleoliad a chyfeiriadedd pob rhan, tra bod y robot yn dewis ac yn gosod y rhannau yn gywir yn y sefyllfa ofynnol yn awtomatig.
Mae'n addas ar gyfer bwydo awtomataidd o wahanol ddarnau gwaith afreolaidd, tenau, bregus a bach. Ei bwrpas craidd yw datrys pwyntiau poen dulliau bwydo traddodiadol: dim ond darnau o un fanyleb y gall porthwyr dirgrynol eu trin ac maent yn dueddol o jamio; mae bwydo â llaw yn aneffeithlon, mae ganddo wallau mawr, ac mae'n gostus.
Ⅱ. Strwythur Craidd ac Egwyddor Weithredol
1. Strwythur Craidd
Mae system fwydo robot Delta yn cynnwys dyluniad cryno a modiwlaidd. Yn bennaf mae'n cynnwys pedair system allweddol sy'n gweithio gyda'i gilydd i gwblhau'r broses fwydo awtomataidd gyfan, o adnabod a lleoli deunyddiau i ddewis a lleoli.

① Mecanwaith Cynnig
Mae'r mecanwaith mudiant yn bennaf yn cynnwys llwyfan sefydlog uchaf, 4 braich, cysylltiadau paralelogram, a llwyfan symud pen. Mae'r moduron servo wedi'u gosod ar y platfform llonydd ac nid ydynt yn symud gyda'r breichiau, sy'n lleihau'r syrthni symudol ac yn gwella sefydlogrwydd ac ymatebolrwydd yn ystod gweithrediad cyflymder uchel. Mae'r mecanwaith paralelogram hefyd yn helpu i gynnal cyfeiriadedd llorweddol yr effeithydd terfynol, gan leihau dadleoli rhan neu wrthdroi wrth drin.
② System Adnabod a Lleoli Gweledigaeth
Y system weledigaeth yw modiwl synhwyro allweddol y system fwydo. Yn bennaf mae'n cynnwys camera, system oleuo, a meddalwedd gweledigaeth. Mae'n dal delweddau o rannau ar hap mewn amser real ac yn nodi eu lleoliad, cyfeiriadedd a maint. Yn seiliedig ar feini prawf wedi'u diffinio ymlaen llaw, gall y system nodi rhannau cymwys a darparu eu gwybodaeth gydlynu i'r robot i'w dewis yn gywir.
③ Mecanwaith Gafael Hyblyg
Mae'r afaelgar yn gyfrifol am godi a thrin y rhannau yn uniongyrchol. Defnyddir cwpanau sugno gwactod yn gyffredin, ynghyd â chylchedau aer annibynnol a falfiau gwirio. Pan nad yw rhai cwpanau sugno yn cysylltu â rhan, gall y system leihau gollyngiadau aer a chynnal y pwysau gwactod cyffredinol, gan wella sefydlogrwydd gafaelgar. Gellir dewis cwpanau sugno neu grippers wedi'u haddasu hefyd yn ôl siâp, deunydd a nodweddion wyneb gwahanol rannau ar gyfer trin hyblyg a di-ddifrod.
④ System Rheoli Deallus
Mae'r system reoli ddeallus wedi'i hadeiladu o amgylch system rheoli PLC a servo, ynghyd â modiwlau monitro gweledigaeth a gwactod. Ar ôl derbyn data lleoli o'r system weledigaeth, mae'n rheoli'r robot i berfformio casglu a lleoli yn ôl y llwybr a raglennwyd wrth fonitro'r statws gafaelgar mewn amser real. Gall y system reoli hefyd gyfathrebu ag offer ymylol megis porthwyr hyblyg, cludwyr, a gorsafoedd cylchdro i gyflawni gweithrediadau bwydo cwbl awtomataidd.
2.Egwyddor Gweithio
Mae'r rhannau'n cael eu dosbarthu a'u gwahanu'n gyntaf gan y peiriant bwydo hyblyg cyn mynd i mewn i'r ardal arolygu gweledigaeth. Mae'r system weledigaeth yn canfod lleoliad, cyfeiriadedd a statws pob rhan ac yn anfon y cyfesurynnau at y robot Delta. Yn seiliedig ar y data gweledigaeth, mae'r robot yn perfformio casglu, cylchdroi a lleoli yn gyflym i gyflawni bwydo awtomatig parhaus.
Ⅲ.Manteision Allweddol
Ôl Troed Compact, Defnydd Hyblyg:Mae sylfaen integredig y robot yn creu strwythur cryno iawn ar gyfer gosodiadau cyflym a di-drafferth. Mae'n lleihau arwynebedd llawr yn ddramatig ac yn ffitio'n ddi-dor i gynlluniau gweithdy tynn.
Pwysau Ysgafn, Uchel-Cyflymder, Manwl a Sefydlogrwydd:Mae'r fraich ysgafn yn galluogi ymateb cyflym a-dewis trwybwn-a-lleoliad uchel. Mae cywirdeb eithriadol a symudiad llyfn yn sicrhau cynhyrchiad parhaus a sefydlog.
Addasadwy a Nodwedd-Cyfoethog:Mae diwedd{0}}offeryn braich yn galluogi newidiadau cyflym ac yn integreiddio'n ddi-dor â systemau gweld, peiriant bwydo dirgrynol hyblyg, labelwyr, a pherifferolion eraill. Mae olrhain amser real a chyfres lawn o ryngwynebau cyfathrebu yn sicrhau defnydd cyflym, di-drafferth ar draws didoli, gosod hambyrddau, a chydosod manwl gywir ar gyfer rhannau bach.
Hawdd i'w Weithredu, Newid Cyflym:Mae'r system weithredu glyfar wedi'i chynllunio ar gyfer staff rheng flaen-gellir meistroli modelu deunydd a gosod rhaglenni heb fawr ddim hyfforddiant, os o gwbl. Ychydig funudau yn unig y mae'n ei gymryd i newid rhannau newydd yn llwyr, gan sicrhau cynhyrchiant cyfaint uchel ac isel effeithlon heb fawr o amser segur.
Ⅳ.Cymwysiadau Nodweddiadol
Mae system fwydo robot Delta wedi'i chynllunio'n bennaf ar gyfer gweithrediadau dewis a lleoli cyflym, manwl gywir a hyblyg, yn enwedig ar gyfer rhaglenni trin pellter byr ac amledd uchel.

Electroneg:
Bwydo, didoli, a llwytho hambwrdd sglodion, gwrthyddion, cynwysorau, cysylltwyr, a chydrannau electronig manwl eraill.
Bwyd a Diod:
Bwydo, trefnu a phacio achosion o fwyd mewn bagiau, teisennau, cnau a chynhyrchion ysgafn eraill.
Caledwedd a Phlastigau:
Bwydo a didoli rhannau caledwedd bach, cydrannau plastig, cylchoedd selio, a rhannau bach eraill yn awtomatig.
Pecynnu ac Argraffu:
{0}}dewis{0}}cyflymder uchel-a{-lleol, trefnu, a phacio achosion o lyfrau, bocsys anrhegion, bagiau, labeli a chynhyrchion tebyg.
Ynni Newydd:
Bwydo hyblyg a thrin-cydrannau cysylltiedig â batri, rhannau inswleiddio, a chydrannau manwl eraill.
Ⅴ.Casgliad
Mae system fwydo robot Delta yn ateb pwysig ar gyfer bwydo awtomataidd hyblyg. Trwy gyfuno roboteg cyfochrog cyflymder uchel, gweledigaeth peiriant, bwydo hyblyg, a rheolaeth ddeallus, mae'n gwella effeithlonrwydd cynhyrchu tra'n darparu mwy o allu i addasu i wahanol gynhyrchion a phrosesau cynhyrchu.
Ar gyfer rhaglenni sy'n gofyn am ddewis amledd uchel a lle, lleoliad manwl gywir, a chynhyrchu aml-gynnyrch hyblyg, gall y robot Delta leihau gweithrediadau llaw yn effeithiol a gwella lefel awtomeiddio a sefydlogrwydd y llinell gynhyrchu.